 05:00

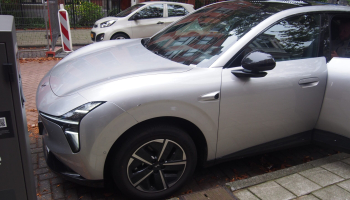
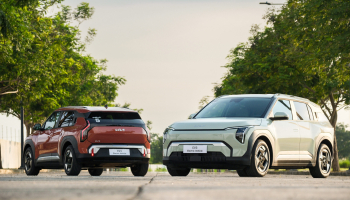
Недавно я стал первым человеком за пределами XPENG, который ездил на прототипе L03, использующем XNGP с VLA 2.0, а затем на Tesla Model 3, использующем FSD, по тем же дорогам. Многие сталкивались с FSD, но не на дорогах, где доступен VLA 2.0. Люди также ездили на автомобилях с VLA 2.0 на рынках, где FSD не одобрен. Ранее я ездил на VLA 2.0 в Гуанчжоу и Пекине, а также ездил в Мюнхене. Нидерланды стали первым местом в Европе, где разрешили FSD. XPENG тестировал прототип L03 с VLA 2.0 в Амстердаме перед официальным выпуском в следующем году.
Подруливая к воротам на обратном пути из IFA в Берлине, я заметил, что XPENG сообщил мне о тестировании VLA 2.0 и FSD подряд. Я ухватился за этот шанс. Через день я был на бою с АМС. Я рад, что совершил поездку.
XPENG хотела, чтобы это было сдержанно, поэтому не было приветственного комитета, как на многих их пресс-мероприятиях. Я привез свою куртку XPENG с их миллионного автомобильного мероприятия, но они попросили меня не носить никаких автомобильных логотипов. Итак, холодным амстердамским утром с периодическим дождем я надел толстовку Wu-Tang. Я перешел из отеля, в котором остановился, в другой отель и встретил снаружи команду XPENG. Там также был голландский ютубер, который первым поехал на Tesla, пока мы доставали XPENG.
Испытание состоялось 11 сентября, но до сих пор на него было наложено эмбарго. В отличие от некоторых других мероприятий, в автомобилях не были установлены камеры и микрофоны. Мне пришлось бежать за экшн-камерой, чтобы сделать снимки кабины.
L03 представлял собой предсерийный прототип с некоторыми остатками камуфляжа. Он не был чистым и подготовленным, как многие автомобили для пресс-мероприятий. В целом на голландских дорогах машина не привлекала к себе особого внимания. Однако, пока мыприпарковались, похвалили его и спросили, что это такое. Автомобиль становится еще более впечатляющим при изучении деталей.
Из-за испытаний прототипа и проблем со страховкой я не смог сесть за руль ни одного автомобиля. Лонгвен из мюнхенского офиса XPENG пилотировал оба автомобиля на тесте и любезно ответил на мои вопросы.
В Амстердаме непростая среда для вождения. Многие из проблем, с которыми мы столкнулись, превосходили те, с которыми может столкнуться типичный американский водитель. Дороги могут быть узкими и сложными. Многие из них были построены задолго до появления автомобилей для передвижения по многочисленным каналам. Можно легко обернуться. Строительство вдоль нашего маршрута и двойная парковка автомобилей сделали и без того узкие дороги еще более сложными.
Многие пешеходы, в том числе туристы, слишком заняты, оглядываясь по сторонам, чтобы обращать на это внимание. Однако более серьезную проблему представляют велосипеды, которым отдается приоритет и они не останавливаются перед автомобилями или пешеходами. Казалось бы, они могут появиться из ниоткуда. Многие соблюдают правила, но есть и такие, которые не соблюдают, так что на это нельзя рассчитывать. Периодический дождь еще больше усложнил задачу, поскольку люди в непогоде с зонтиками и опущенными капюшонами не обращали особого внимания на других людей на дороге.
VLA 2.0: предвидеть и действовать
Если бы мне пришлось дать общее описание того, как VLA 2.0 работает на голландских дорогах, я бы сказал, что она предвидит, что произойдет в пробке, и действует настойчиво. Вы могли почувствовать, как он думает наперед, а затем действует. Было лишь несколько раз, когда он, казалось, колебался — хотя это было понятно, учитывая сложное движение. Я бы тоже временами колебался.
Навигация по стройке, особенно там, где присутствовали люди, казалась осторожной и вежливой.Потенциально больше, чем люди-водители. Это дало значительный отрыв строительной технике. Он также не сразу вернулся на полосу движения, когда увидел впереди строительные работы, и оставил достаточно места для припаркованных машин.
Из тех случаев, когда водитель садился за руль во время нашей поездки, однажды он перестраивался на полосу, из которой нам затем приходилось выезжать назад для строительных работ. Однажды мне пришлось объехать машину, которая частично перегораживала дорогу с включенными стоп-сигналами, но не двигалась. И третье — сократить зазор между нами и идущей впереди строительной машиной, чтобы машина позади нас не блокировала движение.
L03 увидит приближающийся велосипед, оценит скорость и расстояние и повернет. Машина, как правило, замечала велосипеды раньше меня, и ей не нужно было в панике останавливаться. Велосипедам также никогда не приходилось поворачивать или тормозить, но машина не оставляла очень большого зазора.
Некоторым людям зазор может показаться слишком маленьким. Голландский создатель контента, который ехал на L03 после меня, предпочел бы больший разрыв. Для человека из Нью-Йорка это казалось правильным. Для кого-то в Китае это могло показаться слишком осторожным.
XPENG L03 в Амстердаме. Фото Ларри Эванса.Это связано с некоторыми проблемами настройки на местные рынки. Даже если это безопасно, это может сбить кого-то с толку из-за незнания системы и местных обычаев вождения. Это может быть технически правильно, но не очень вежливо.
ИИ потенциально может определять траекторию лучше, чем люди, но эта дорога может не заставлять пассажиров чувствовать себя комфортно. При достаточной дальновидности ИИ может принимать решения быстрее, чем люди успевают обработать ситуацию, что потенциально может их испугать. По мере того, как люди становятся более комфортными ссистеме, они могут чувствовать себя более комфортно, если она будет действовать более напористо. Тем не менее, я вижу ценность в том, чтобы позволить людям контролировать эту напористость, подобно тому, как они могут выбирать расстояние между впереди идущими автомобилями в адаптивном круиз-контроле.
При ускорении до скорости или замедлении это происходит одним плавным движением. Рулевое управление в поворотах также следует плавной дуге. L03 предвидит, насколько ему придется тормозить или ускоряться, и действует без коррекции. У нас не было необходимости резко экстренно тормозить, но некоторым велосипедам приходилось замедляться и останавливаться.
При поворотах он склонен предугадывать, сможет ли он завершить поворот до въезда на перекресток. Я не заметил, чтобы он застревал на повороте или перекрестке, блокируя движение.
Несмотря на то, что движение было более интенсивным, когда я ехал на XPENG, чем позже в тот же день, это не привело к тому, что какие-либо машины подали звуковой сигнал. Хотя казалось, что это не так сильно реагировало на других участников дорожного движения и не оставляло им такого большого отрыва, оно также не создавало им неудобств и не подвергало их опасности.
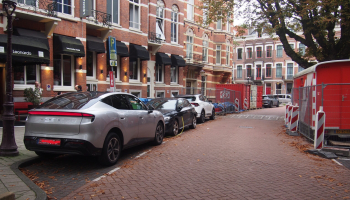 XPENG L03 в Амстердаме. Фото Ларри Эванса.
Машина также предвосхищала саму дорогу. Он плавно замедлялся на выбоинах и лежачих полицейских. Чем больше неровность, тем больше он будет замедляться. Возможности XPENG были особенно впечатляющими, учитывая, что такие неровности редко встречаются на городских дорогах Китая. В сочетании с подвеской, которая чувствовала себя подключенной, но не жесткой, обеспечивала гораздо более комфортную езду, чем у Tesla.
Еще одним отличием является время реакции на действия пользователя. При запуске системы XPENG среагировал сразу. При попадании в путевую точку он сразу же переходил к следующей. Это непауза или необходимость перерасчета. Во многом это связано с гораздо более интеллектуальным управлением вычислительной мощностью на борту, а не с необходимостью доступа к облаку.
Кроме того, экран был четким и отзывчивым. Однако дисплей водителя и HUD также предоставляют важную информацию без необходимости смотреть на центральный экран. Хотя физическое управление минимально, рычаг переключения передач позволяет переключаться назад при выезде из тесного парковочного места проще, чем полагаться на сенсорный экран. Кроме того, голосовое управление в настоящее время позволяет регулировать многие встроенные функции, но вскоре появится возможность управлять интеллектуальным вождением с помощью разговорных запросов. Одно только это голосовое управление обладает большей вычислительной мощностью, чем Tesla HW4. Эта функция в настоящее время внедряется в Китае, но еще не была использована на нашем тестовом автомобиле в Европе.
Еще одним полезным аспектом системы является совместное вождение. Водитель может ускорить или замедлить автомобиль с помощью кнопки на рулевом колесе или педали акселератора, и система будет удерживать эту скорость. Водитель также может освободить больше места для обхода препятствий или перестроиться в другую полосу, не отключая систему. Система не отключалась во время поездки, хотя водитель время от времени вводил данные.
Модель также учится на основе действий водителя. Это важно для предугадывающей системы, поскольку она может лучше предвидеть крайние случаи и адаптироваться к предпочтениям водителя. При наличии большего количества данных система будет продолжать совершенствоваться. Ожидаемый европейский публичный выпуск в 2027 году, автомобиль будет ездить еще лучше.
В целом, L03 ощущался как компетентный китайский водитель, быстро изучающий правила вождения другой страны. Я чувствовал, что он уже понимает голландские дороги лучше, чем я. На данном этапе своего развития он мог бы легко выполнитьв Германии безупречно, но в Амстердаме дороги другие. И в других локациях они тоже другие. Поскольку модель XPENG не основана на правилах и не использует маркировку данных, она имеет преимущество в обучении управлению автомобилем на разных рынках. Но для дальнейшего улучшения ему нужно больше данных с этих рынков.
Во второй части я расскажу о своем опыте эксплуатации Tesla Model 3 с FSD, а затем подведу итоги по сравнению двух автомобилей.